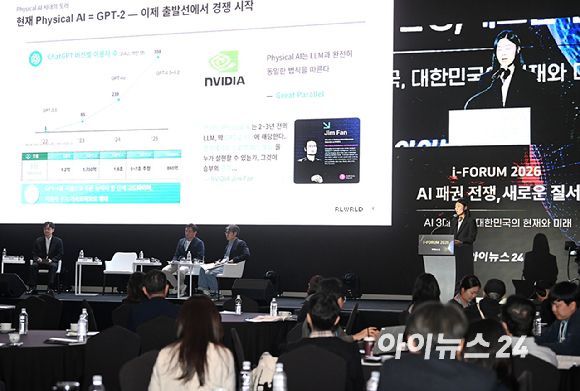
[아이뉴스24 최란 기자] "피지컬 AI는 이제 막 발걸음을 뗀 상태로 챗GPT로 치면 GPT-2~3 정도 수준입니다. 이제 막 현장 실증이 시작돼 현장에서 탐색하면서 만들어 나가는 단계라고 보시면 됩니다."
진하영 리얼월드 사업개발 이사는 22일 서울 용산구 서울드래곤시티에서 열린 '아이포럼 2026' 세션3 '피지컬 AI 주도국' 발표에서 이같이 밝혔다.
진 이사는 "LLM은 인터넷에 축적된 대량의 데이터를 기반으로 굉장한 속도로 학습할 수 있었지만 피지컬 AI는 물리 세계를 다루는 AI 모델이다 보니 학습에 쓸 데이터 자체가 인터넷에 존재하지 않는다"며 "사람의 손동작이나 관절 움직임 데이터는 현장에서 직접 수집하지 않으면 얻기 힘들다"고 설명했다.
기존 로봇과의 차이에 대해서는 "기존 로봇은 규칙을 정해둔 프로그래밍 기반이라 물건 크기가 바뀌거나 위치가 조금만 틀어져도 프로그램이 깨진다"며 "학습 기반 피지컬 AI는 실패하더라도 성공할 때까지 다시 시도하는 리커버리(회복)가 가능하다"고 말했다.
"산업 현장 자동화의 가장 큰 과제는 '손기술'"
진 이사는 "A에서 B로 이동하는 로코모션, 사람으로 치면 대근육 동작은 시뮬레이션과 강화학습으로 이미 굉장히 빠르게 발전했다"며 "마지막으로 남은 가장 큰 과제는 사람의 정교한 손동작"이라고 강조했다.
이어 "산업 현장에 직접 들어가 보니 자동화의 마지막은 결국 손기술과 연결돼 있었다"며 "촉각과 힘 센싱 기술이 차세대 핵심이 될 것"이라고 내다봤다.
그는 "불과 3년 전만 해도 두 손가락 그리퍼만으로 산업 현장 문제를 해결할 수 있다고 보는 회사가 굉장히 많았다"며 "막상 현장에서 툴을 잡거나 형상이 다양한 비정형 물체를 다루는 작업은 그리퍼로 해결되지 않았고 자유도 높은 손으로 해결해야 한다는 게 최근 트렌드"라고 말했다.
이어 "관절이 많아지면 단가 문제가 생길 거라 봤는데 1년 만에 핸드 구입 단가가 작년 대비 거의 50% 이하로 떨어졌고 핸드 제작사도 빠르게 늘고 있다"고 전했다.
"기존 VLA는 '금붕어'…모션·메모리로 맥락 인지 가능"
진 이사는 리얼월드의 기술 성과도 공개했다. 리얼월드는 지난 5월 15개 이상의 자유도를 가진 로봇 손을 정밀 제어하는 파운데이션 모델 'RLDX-1'을 공개했다. 리얼월드가 지난 5월 오픈소스로 공개한 이 모델은 글로벌 벤치마크 1위에 오르기도 했다.
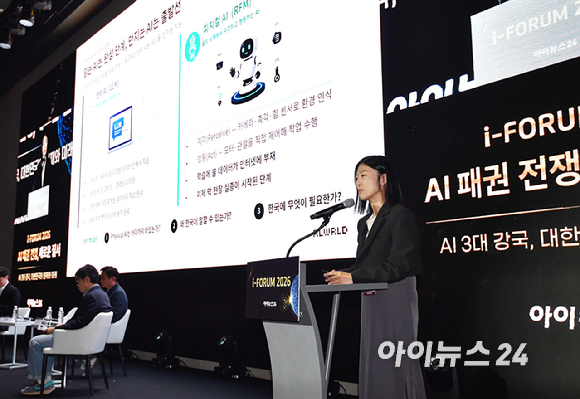
진 이사는 "저희 모델은 15자유도 이상의 고자유도를 구현할 수 있는 로보틱스 파운데이션 모델"이라며 "하나의 하드웨어에 종속되지 않고 여러 로봇 바디에 적용할 수 있다"고 소개했다.
그는 "기존 비전-언어-행동(VLA) 모델의 가장 큰 제약은 해당 시점에 인식된 비전 정보만으로 행동값을 출력하다 보니 움직이는 물체가 언제 어디에 도달할지 예측하지 못한다는 것"이라며 "기존 VLA 모델을 '금붕어'라고 표현하는 사람이 많았는데 20초 전에 했던 것도 기억하지 못하기 때문"이라고 설명했다.
이어 "저희는 모션과 메모리 모듈을 넣어 물체의 움직임과 행동 맥락을 인지하고 토크·촉각 같은 물리 정보도 인식하도록 했다"며 "각 스트림을 단일 스트림으로 합쳐 하나의 입력이 다른 입력을 뒤덮게 하지 않고, 굉장히 효율적으로 행동을 출력할 수 있도록 설계했다"고 덧붙였다.
마지막으로 진 이사는 "궁극적으로 현장 인력을 로봇으로 대체하는 ‘서비스형 노동(Labor as a Service)' 모델을 구축하는 게 가장 큰 목표"라며 "주어진 시간은 앞으로 3년으로 보고 있고 잘 준비하면 한국이 피지컬 AI 주도 국가로 발돋움할 수 있을 것"이라고 강조했다.
한편, 이날 아이뉴스24가 주최한 '아이포럼 2026'은 'AI 패권 전쟁, 새로운 질서: AI 3대 강국, 대한민국의 현재와 미래'를 주제로 열렸다. 최기영 서울대 명예교수(전 과학기술정보통신부 장관)의 기조연설에 이어 '반도체 최강국', 'AI 데이터센터 고도화', '피지컬 AI 주도국' 등 3개 세션에서 발표와 토론이 진행됐다.
/최란 기자(ran@inews24.com)
--comment--
첫 번째 댓글을 작성해 보세요.
댓글 바로가기